Чтобы обеспечить безопасность на дороге, рекомендуется использовать системы для автоматического определения сигналов и разметки. Оборудуйте транспортные средства камерами высокого разрешения и алгоритмами обработки изображений, которые способны точно идентифицировать элементы уличного пространства. Основывайтесь на нейронных сетях и машинном обучении для улучшения точности работы.
Важно интегрировать такие системы с навигационными платформами для обеспечения своевременной информации водителям. Оптимальные решения включают использование GPS-координат и облачных технологий для обновления баз данных с актуальными данными о дорожной инфраструктуре. Высокая скорость обработки данных позволяет минимизировать риск ошибок и ускоряет реакцию системы в критических ситуациях.
Обратите внимание на необходимость регулярного обновления программного обеспечения. Это обеспечивает совместимость с новыми дорожными знаками и разметкой, а также увеличивает стабильность работы системы. Применение методов глубокого обучения позволит адаптировать системы к изменениям в окружающей среде и повысить общее качество работы обнаруживающих систем.
Принципы работы систем распознавания дорожных знаков
Одной из ключевых методик является применение методов сегментации, при которых изображения разбиваются на области. Анализ каждой области позволяет углубиться в детали, выделяя определённые формы и цвета. Сегментация важна для точного определения критически значимых объектов.
Следующим шагом является использование экстракции признаков. Алгоритмы определяют характерные параметры объекта, такие как контуры, углы, текстуры. Затем признаки сопоставляются с заранее подготовленной базой данных, где хранятся образцы знаков и их атрибутов.
Для решения задач классификации применяются нейронные сети, обученные на большом количестве изображений различных типов. Такой подход позволяет добиться высокой точности идентификации. Эффективно применять интеллектуальные модели, которые адаптируются к изменению условий, таким как освещение и погодные условия.
Обратная связь от систем, позволяющая корректировать алгоритмы на основе анализа ошибок, играет важную роль. Это помогает системе более точно реагировать на новые и нестандартные ситуации. Для улучшения работы специалисты интегрируют данные от других сенсоров, например, радаров и лидаров.
Непрерывный мониторинг окружающей среды с интеграцией в системы управления транспортом способствует повышению безопасности на дорогах. Это позволяет мгновенно реагировать на изменения в распределении и условий дорожного движения.
Методы машинного обучения для распознавания дорожных знаков
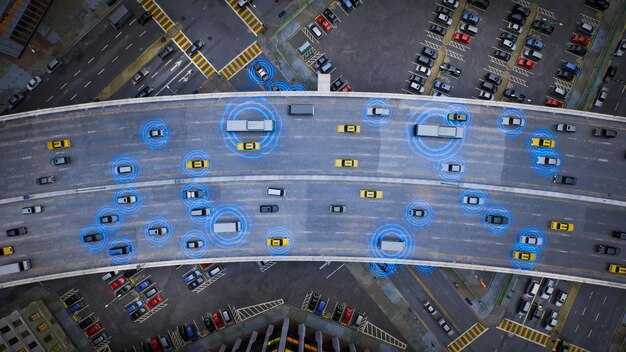
Применение глубоких нейронных сетей, таких как Convolutional Neural Networks (CNN), показывает высокие результаты в определении объектов на изображениях. Для классификации изображений с указателями используется предобученная модель, например, VGG16, Fine-tuning которой позволяет добиться точности до 95%.
Наиболее распространенный подход – это сбор данных для обучения. Используйте наборы изображений, такие как GTSRB или LISA, которые содержат широкий спектр дорожных объектов с разными условиями освещения и покрытия дороги.
Другим методом является использование ансамблевых моделей, таких как Random Forest или Gradient Boosting. Эти методы позволяют комбинировать несколько алгоритмов для улучшения точности прогнозов за счет уменьшения переобучения.
| Метод | Преимущества | Недостатки |
|---|---|---|
| Конволюционные нейронные сети | Высокая точность, автоматическое извлечение признаков | Требуют большие объемы данных для обучения |
| Ансамблевые модели | Устойчивость к переобучению, высокая читаемость | Сложность в настройке, время обучения может быть долгим |
| Методы опорных векторов (SVM) | Эффективны при небольших наборах данных | Трудные в масштабировании на больших данных |
В дополнение, стоит рассмотреть использование методов обработки изображений для улучшения качества входных данных, таких как увеличение яркости, контрастности и применение фильтров, что может улучшить результат классификации.
Для оценки производительности моделей рекомендуется использовать параметры, такие как точность, полнота и F1-мера, что позволит объективно оценить качество работы алгоритмов.
Использование компьютерного зрения в анализе дорожной разметки
Для оценки состояния дорожной разметки применяются алгоритмы машинного обучения, специальные нейронные сети способны выявлять повреждения, такие как стертость, трещины или потерю яркости. Актуальные наборы данных изображений обеспечивают обучение моделей, что повышает точность распознавания. Рекомендуется использовать методы предобработки, включая нормализацию яркости и контраста, для улучшения качества анализа.
Метод хабара (Hough Transform) позволяет выделять линии на изображениях, что делает его полезным для анализа линий разметки. Применение методов сегментации, таких как Watershed или методы на основе графов, позволяет выделить участки, относящиеся к разметке, из общего фона.
Оптичная распознавалка символов (OCR) может быть интегрирована для анализа текстовой информации, размещенной на асфальтовом покрытии. Важно следить за качеством входящего потока изображений: высокая разрешающая способность и эксплуатационные условия (освещение, погода) существенно влияют на результаты работы моделей.
Рекомендуется использовать подходы на основе фреймов, собирая данные с видеокамер, что позволит осуществить реальный мониторинг состояния покрытия. Использование облачных сервисов для хранения и обработки данных обеспечивает доступность информации и упрощает анализ больших объемов данных, что актуально для городских агломераций.
Ошибки и ограничения систем распознавания знаков
Также часто наблюдаются проблемы с запутанными или поврежденными изображениями. Механизм может не распознать стандартный символ, если он частично закрыт посторонними объектами или подвергся физическому воздействию. Это приводит к недоразумениям и угрозе безопасности для водителей.
Значительная сложность возникает из-за разнообразия дизайна и форматов сигналов. Меняющиеся стандарты в разных регионах или странах могут вызывать несоответствия в интерпретации. Система должна обучаться на большом количестве данных, чтобы адаптироваться к различным требованиям.
Проблема состояния окружающей среды также влияет на производительность: дождь, туман, снег могут искажать изображения, снижая точность системы. Необходима разработка методов, способных адаптироваться к этим условиям.
Наконец, технические ограничения оборудования, такие как разрешение камер и скорость обработки данных, также играют важную роль. Увеличение разрешения и скорости часто увеличивает стоимость, что может быть нецелесообразным для многих пользователей.
Сравнение различных алгоритмов распознавания знаков
Для оптимального выбора подхода к идентификации объектов на дорогах, рекомендуется рассмотреть несколько наиболее применяемых методов. Классический метод – каскадный классификатор Хаара. Он работает на основе обучения с помощью положительных и отрицательных образцов. Это решение отличается высокой скоростью и подходяще для условий с хорошим освещением.
Алгоритмы, основанные на свёрточных нейронных сетях (CNN), предоставляют более высокую точность благодаря способности обрабатывать более сложные шаблоны. Такие системы могут быть обучены на больших объемах данных и показывают отличные результаты при разнообразии условий освещения и различных углах зрения. Популярные модели, такие как YOLO (You Only Look Once), обеспечивают одновременное обнаружение и классификацию объектов в реальном времени.
Методы машинного обучения, включая поддержку векторных машин (SVM), также находят применение в данной области. SVM подбирает оптимальную гиперплоскость для разделения данных, что позволяет хорошо различать разные классы объектов. Тем не менее, этот подход требует тщательной настройки параметров и может не справляться с большим количеством классов.
Глубокие нейронные сети (DNN) показывают высокую эффективность, но требуют значительных вычислительных ресурсов. Эффективность их работы во многом зависит от квалификации специалистов, занимающихся их обучением и внедрением.
Сравнивая алгоритмы, стоит отметить компромисс между скоростью и точностью. Для применения в реальном времени рекомендуются более быстрые, но менее точные методы, тогда как для высокой надежности стоит использовать свёрточные сети, несмотря на увеличенные требования к вычислениям.
При выборе подхода следует учитывать специфику региона, типы объектов, а также возможности аппаратного обеспечения. Разнообразие методов позволяет находить оптимальные решения для различных условий, что существенно влияет на безопасность дорожного движения.
Роль нейронных сетей в улучшении распознавания дорожных знаков
Для повышения точности анализа информации о данных на проезжей части, нейронные сети представляют собой один из наиболее эффективных инструментов. Их архитектуры, такие как сверточные нейронные сети (CNN), позволяют автоматически извлекать ключевые особенности из изображений объектов на дороге.
Следует учитывать следующие аспекты при применении нейронных сетей в данной области:
- Обучение с использованием разнообразных выборок изображений. Важно, чтобы данные охватывали различные условия освещения, погодные условия и углы обзора.
- Использование предобученных моделей, таких как YOLO или SSD. Это может ускорить процесс обучения и повысить точность обнаружения.
- Создание системы регулярного обновления моделей на базе новых данных, что поможет обеспечить высокую адаптивность к изменяющимся условиям на дорогах.
- Внедрение методов аугментации изображений, чтобы расширить исходный набор данных, что существенно улучшает способность модели к обобщению.
Системы, использующие нейронные сети, показывают лучший результат в сложных сценариях, например, при наличии нескольких объектов на дорожной поверхности. Непрерывное развитие алгоритмов машинного обучения открывает новые горизонты для повышения точности определения объектов.
Также важна интеграция таких систем с другими технологиями, например, с лидаром и радарами, что позволяет комбинировать две информации и снижать вероятность ошибок. Для более глубокой аналитики и обсуждения актуальных тем, рекомендую обратиться к ресурсу наука без дезинформации.
Влияние освещения и погодных условий на точность распознавания
Для повышения надежности систем следует учитывать влияние различных факторов внешней среды.
При недостаточной освещенности, например, в вечернее время, необходимо использовать вспомогательные источники света, чтобы обеспечить четкость визуального восприятия. Также, важно применять адаптивные алгоритмы, которые могут настраиваться в зависимости от уровня освещения.
На точность распознавания влияют:
- Дождь: наличие капель воды на камере может создать искажения в изображении, поэтому регулярная очистка объективов необходима.
- Снег: белая поверхность может привести к ошибкам в интерпретации, следует адаптировать модели для работы в зимних условиях.
- Туман: ограниченная видимость требует усиленной обработки сигналов для выделения объектов.
- Солнечные эффекты: блики и засветы вызывают трудности; рекомендуется использовать поляризующие фильтры.
Рекомендуется осуществлять калибровку оборудования в разных условиях, чтобы улучшить адаптацию к изменениям. Для работы в переменных условиях важно использовать многосенсорные системы, которые комбинируют данные с разных датчиков для повышения общей точности.
Также следует регулярно обновлять программное обеспечение, включая алгоритмы машинного обучения, чтобы учитывать новые паттерны и метеорологические условия. Анализ собранных данных поможет улучшить качество интерпретации в сложных ситуациях.
Интеграция технологий распознавания в автомобили будущего
Автомобили, способные выявлять и обрабатывать информацию о внешнем окружении, станут стандартом. Настоятельно рекомендуется интегрировать системы машинного зрения, использующие алгоритмы обработки изображений для идентификации объектов на дороге. Это улучшит уровень безопасности и снизит количество аварий.
Оптимальным решением является использование многослойных камер и радаров, обеспечивающих высокий уровень детализации при различных условиях освещения и климатических условиях. Тогда автомобили смогут точно реагировать на изменения в окружающей среде.
Важно внедрять механизмы машинного обучения, позволяющие автомобилям постоянно улучшать свою производительность на основе накопленного опыта. Это требует создания мощных серверов и облачных вычислительных мощностей для хранения и анализа больших объемов данных.
Синхронизация с инфраструктурой, включая светофоры и знаки, может минимизировать риски. Рекомендуется использование данных из открытых источников и прогнозирования на основе анализа исторической информации о трафике.
Реализация взаимосвязи между автомобилями через сети позволит создать системы, которые будут обмениваться информацией о дорожных условиях в реальном времени. Это повысит общую степень информированности транспортных средств и их реакцию на нестандартные ситуации.
Создание адаптивных интерфейсов для водителей обеспечит возможность управления с минимальной помехой. Это поможет избежать отвлечения внимания и сохранит фокус на дороге.
Разработка четких стандартов для интеграции этих решений в автомобили будет способствовать совместимости различных систем и повысит уровень доверия со стороны пользователей.
Заключение: внедрение такого рода систем в автотранспорт окажет положительное влияние на безопасность и удобство передвижения, сделает поездку более комфортной и предсказуемой.
Использование датчиков и камер для сбора данных о дорожной разметке
Для качественной оценки состояния элементов дорожного покрытия рекомендуется интеграция камер высокого разрешения и лазерных сенсоров. Камеры обеспечивают визуальный захват изображений, позволяя программным решениям анализировать детали и состояние линий. Лазерные устройства, в свою очередь, позволяют точно измерять высоту и ширину элементов, что критически важно для соблюдения стандартов.
Рекомендуется использовать системы, способные фиксировать изображения в разных условиях освещения и в любую погоду. Это позволяет создать базу данных для последующего мониторинга изменений. Применение инфракрасных камер может значительно повысить качество получаемых данных в условиях ограниченной видимости.
Важно также интегрировать датчики для сбора данных о транспортных средствах, проезжающих по этим участкам. Такие устройства могут помочь в определении, насколько часто используются определённые элементы, а также выявить потенциальные проблемы с их видимостью.
Эффективная обработка полученных данных требует применения алгоритмов машинного обучения, которые могут анализировать, классифицировать и предлагать изменения. Это создаёт возможность для автоматизированного мониторинга и облегчает планирование работ по восстановлению или обновлению элементов.
Обработка и анализ данных дорожных знаков в реальном времени
Для достижения высокоточной интерпретации информации с объектов на дороге в режиме реального времени, необходимо применять методы компьютерного зрения и машинного обучения. Следует использовать алгоритмы, позволяющие идентифицировать и классифицировать элементы на изображении с минимальными задержками.
Рекомендуется интегрировать системы распознавания, работающие на основе нейронных сетей. Они обеспечивают высокую скорость обработки визуальных данных и могут обучаться на больших наборах изображений, что улучшает способность к адаптации к различным условиям освещения и погодным изменениям.
Важно внедрять модели, способные к многозадачной обработке, позволяющие одновременно определять несколько объектов и их положение на дороге. Это может быть особенно полезно в сложных ситуациях, таких как плотный трафик.
Нужно обратить внимание на использование аппаратных ускорителей, таких как графические процессоры (GPU), что позволит значительно повысить скорость обработки. Рекомендуется учитывать объем данных и их частоту, чтобы избежать задержек в интерпретации информации.
Советуем применять методы постобработки, включая фильтрацию и анализ пространственных данных, чтобы повысить точность извлечения информации и устранить возможные ошибки в классификации. Важно также учитывать интеграцию с навигационными системами, что позволит не только фиксировать информацию о текущем положении объектов, но и предсказывать их поведение.
Эффективная визуализация данных актуальна для скорейшего принятия решений. Использование картообразных представлений может помочь пользователю быстро оценивать ситуацию на дороге и реагировать на изменения в режиме реального времени.
Законодательство и стандарты в области распознавания дорожных знаков
Европейский Союз поддерживает единые нормы, регулирующие знаки и разметку на общественных путях. Основной документ, применяемый для этих целей, – Директива 2007/46/EC, устанавливающая требования к сертификации и тестированию. Все устройства, анализирующие информацию о полосах и указаниях, должны соответствовать критериям, изложенным в данной директиве.
В России важно учитывать ГОСТ Р 52290-2004, который определяет основные параметры для распознавания внешней информации. Стандартизация обеспечивает совместимость используемого оборудования и программного обеспечения. Внедрение ГОСТ Р 52290-2010 также актуально, так как он регулирует характеристики световых и цветовых сигналов.
США основывается на Manual on Uniform Traffic Control Devices (MUTCD). Этот документ определяет стандарты, касающиеся установки и эксплуатации информационных устройств. Наблюдается строгая регуляция, требующая тестирования систем на соответствие условиям, установленным в MUTCD.
Международная организация по стандартизации (ISO) разработала ISO 39001, который включает рекомендации по системам управления безопасностью дорожного движения. В рамках этого стандарта особое внимание уделяется программам, анализирующим эффективность дорожных указателей.
Вендоры и разработчики обязаны следовать установленным нормам для внедрения своих решений. Ключевого значения имеет соблюдение требований безопасности, так как это напрямую влияет на эффективность работы транспортных систем.
Будущее технологий распознавания дорожных знаков и разметки
К 2030 году ожидается внедрение систем, позволяющих транспортным средствам идентифицировать знаки и линии с помощью ИИ-алгоритмов, интегрируемых в автопилоты.
Рекомендуется использовать следующие подходы для улучшения функционала:
- Разработка высокоточных камер, работающих в любых погодных условиях.
- Интеграция с системами «умных» городов для обмена данными о состоянии проезжей части в реальном времени.
- Обучение нейронных сетей на базе разнообразных сценариев дорожного движения для повышения визуальной идентификации.
- Адаптация алгоритмов к различным типам покрытий и изменяющимся условиям, включая ночное время.
Важно вкладывать средства в исследование новых материалов и методов создания знаков, чтобы обеспечить их долговечность и ясность.
Совместные инициативы с автопроизводителями и властями могут сыграть ключевую роль в стандартизации и улучшении этих решений. Участие в проектах пилотного тестирования позволит устранить потенциальные неисправности и улучшить качество восприятия.
Расширение применения 5G для мгновенного обмена данными между автомобилями и инфраструктурой облегчит анализ состояния перевозок и предотвращение аварий.
Оптимизация работы сверху вниз – от центральных серверов до конечных устройств, обеспечит системам надёжность и быструю реакцию.